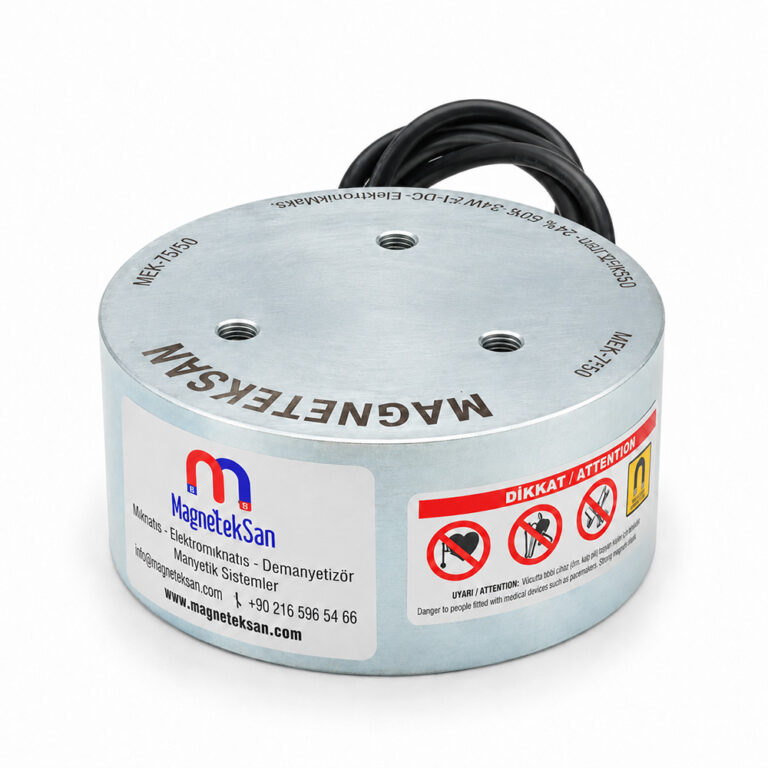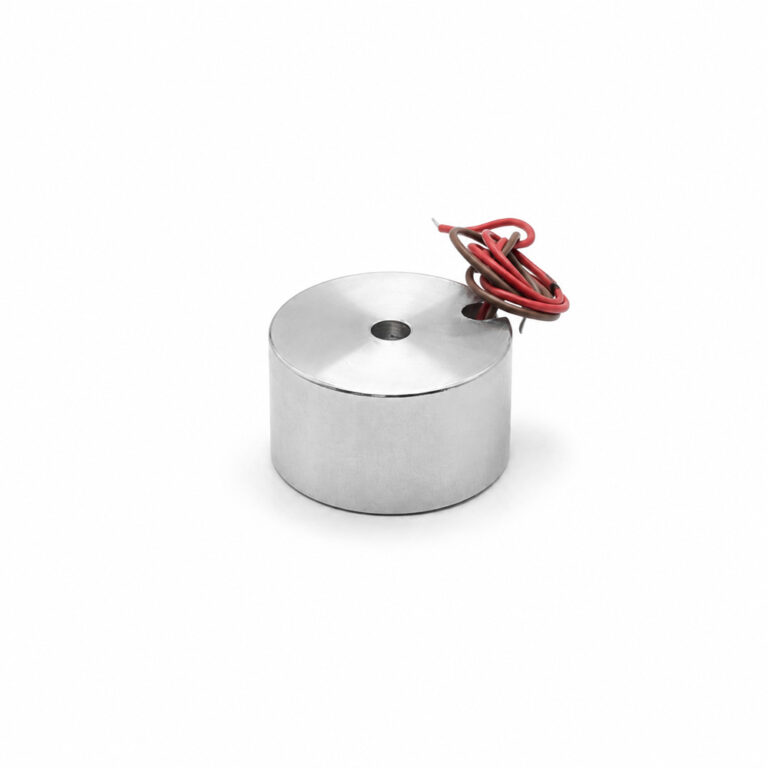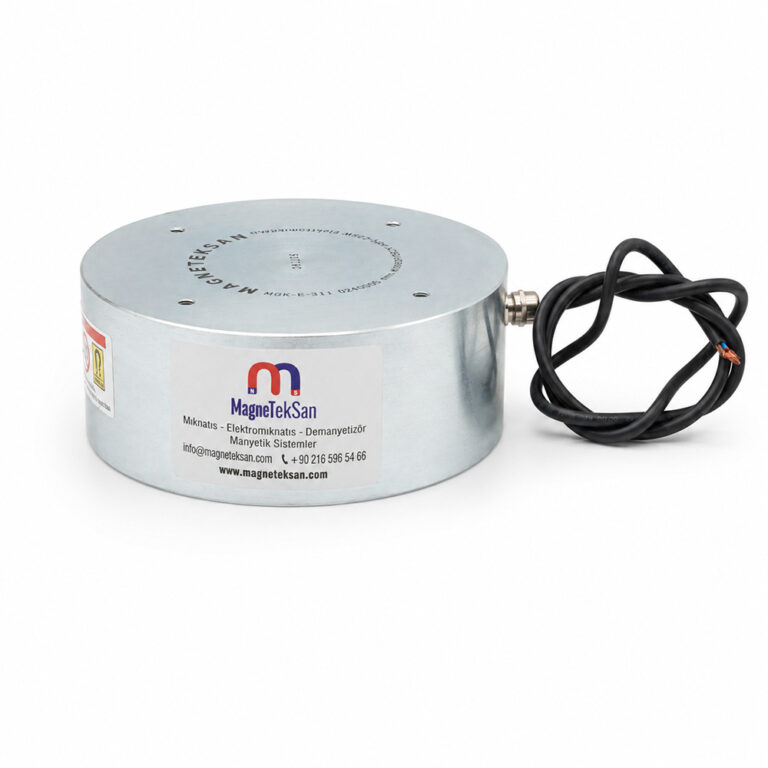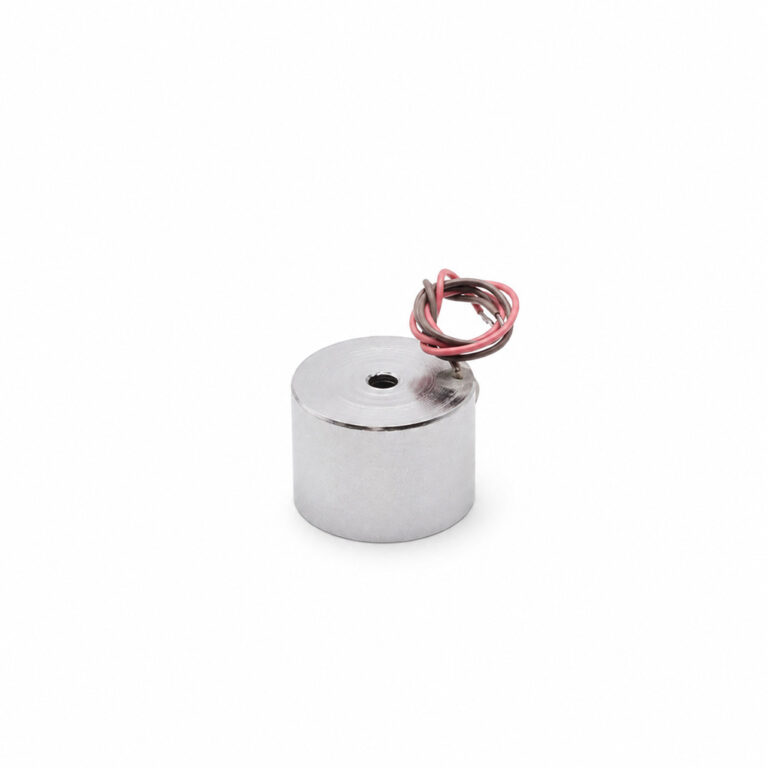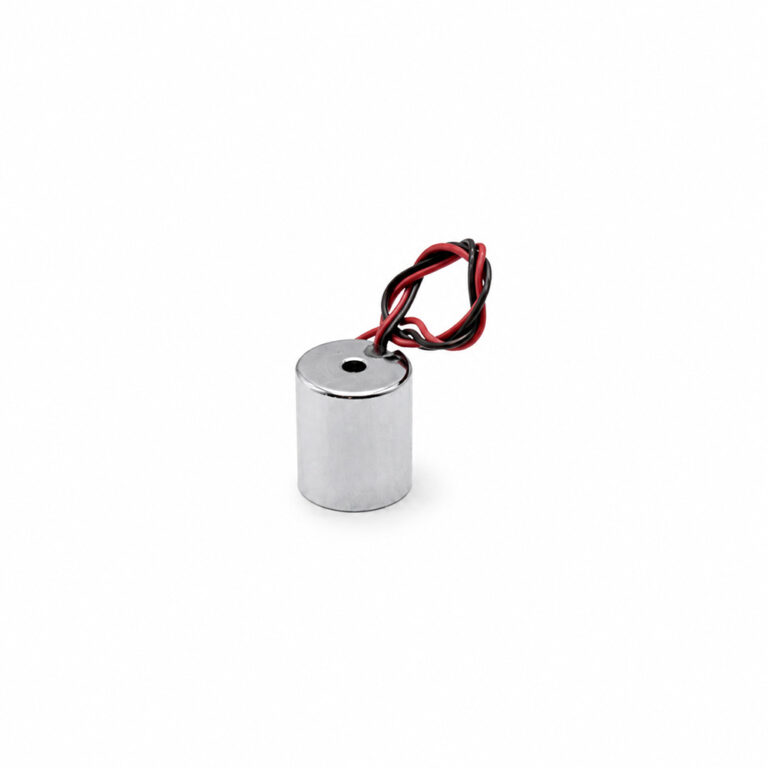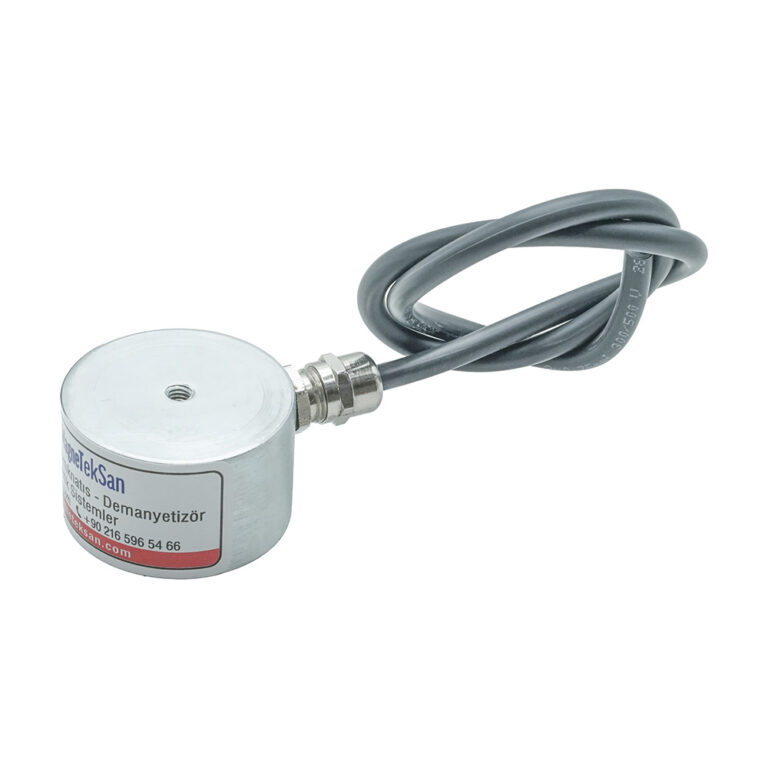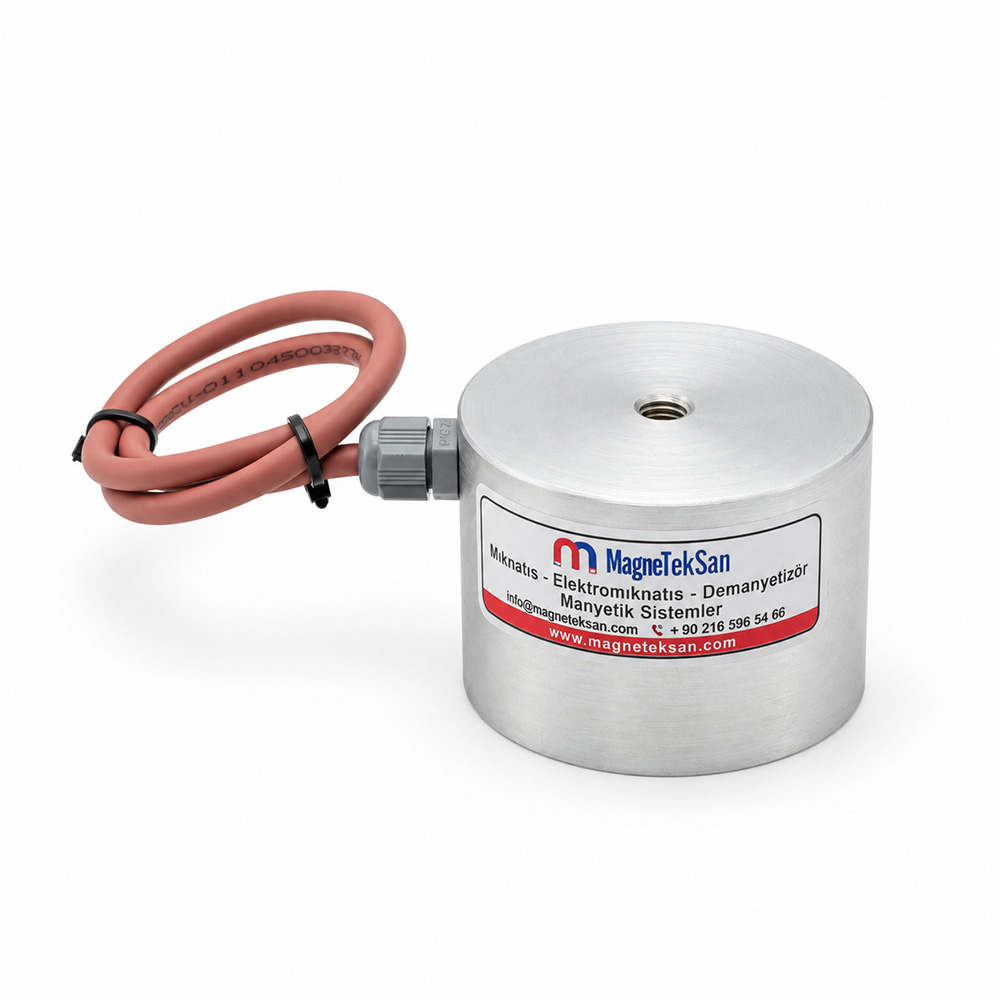
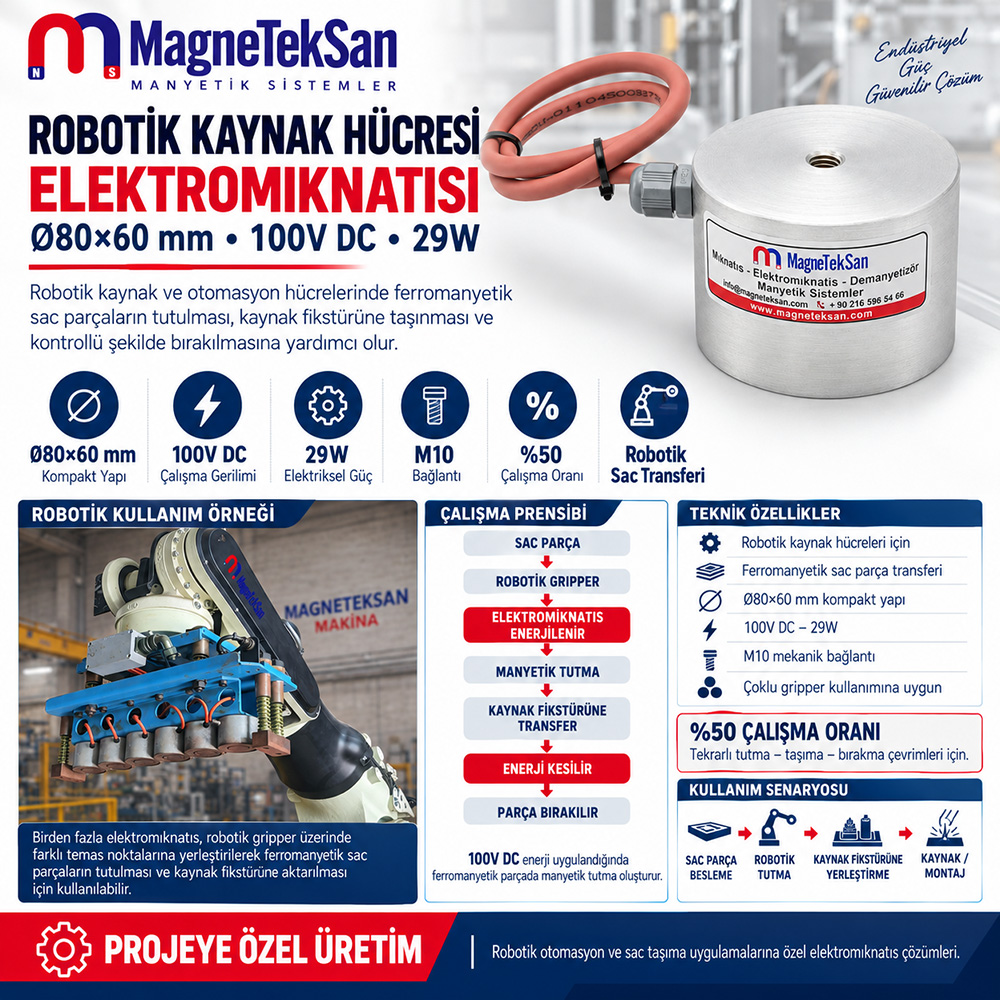
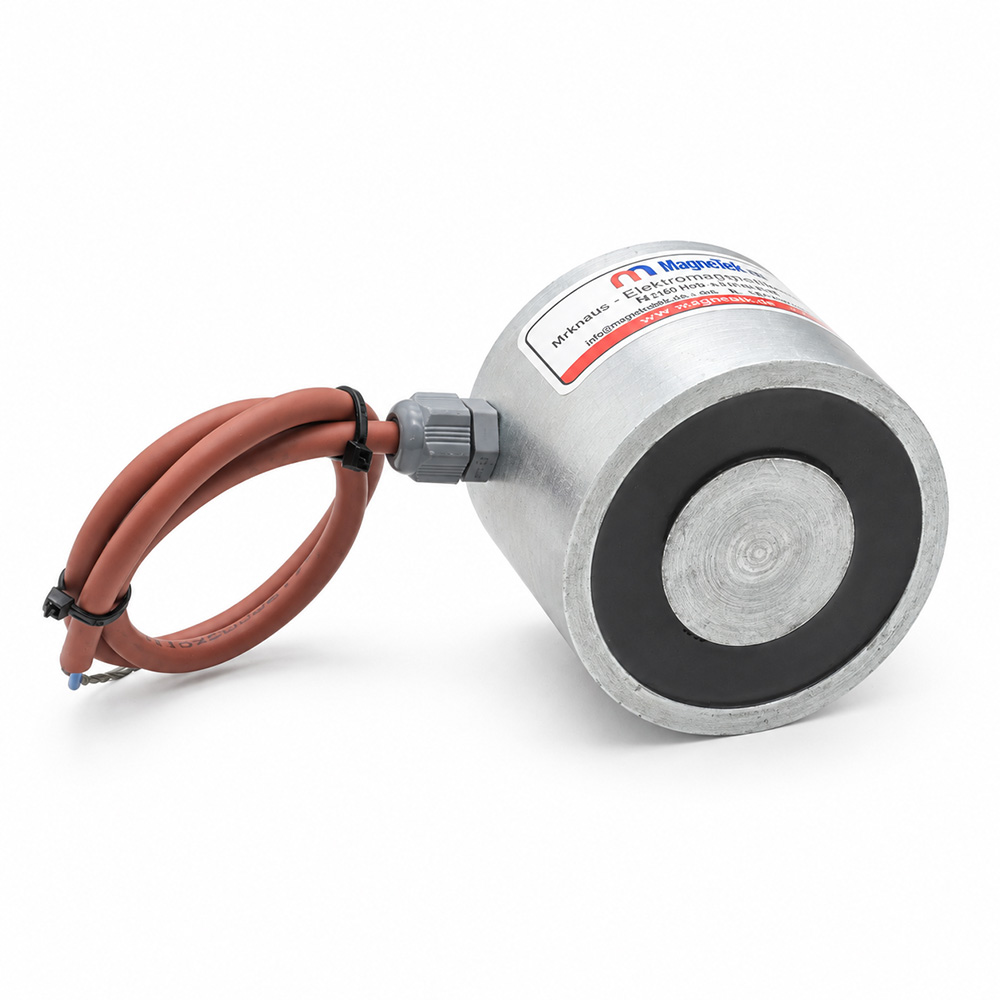
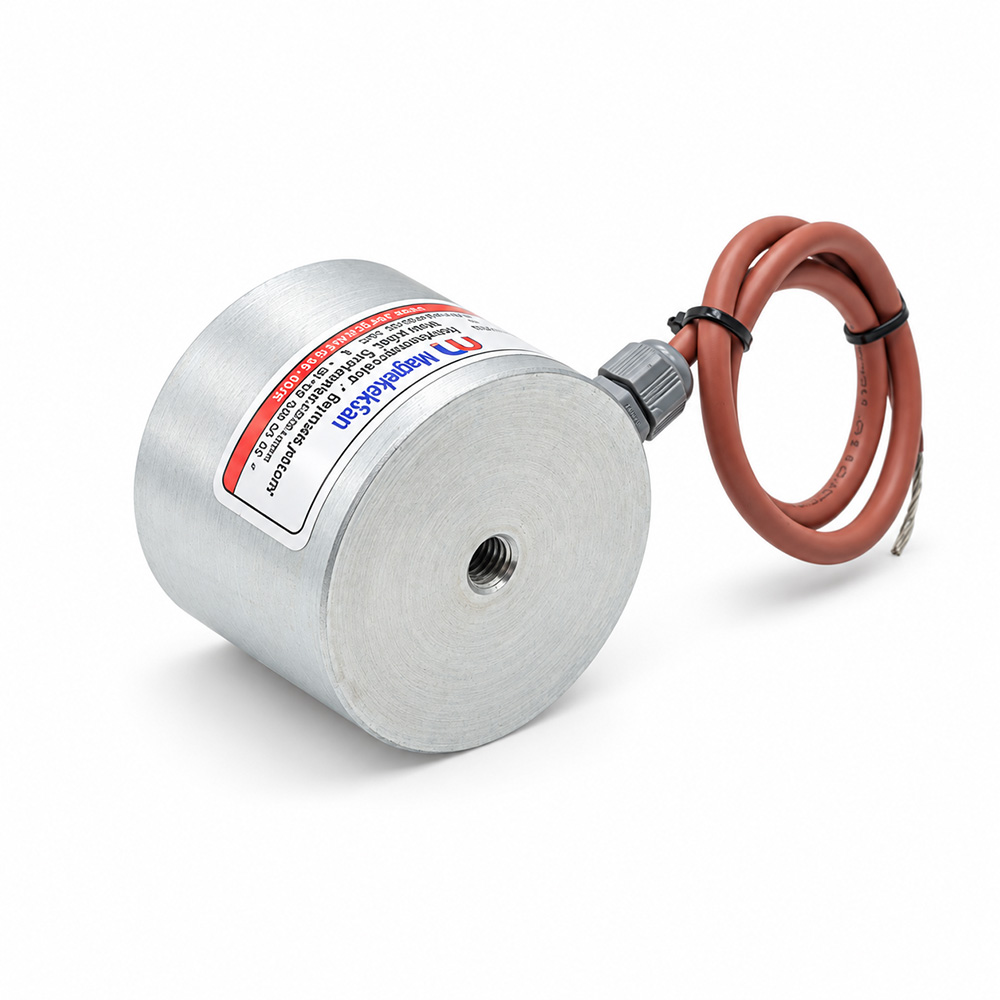
Robotik Kaynak Hücresi Elektromıknatısı, otomatik kaynak ve montaj hücrelerinde ferromanyetik sac ve çelik parçaların robot kolu tarafından tutulması, kaynak fikstürüne taşınması ve kontrollü olarak bırakılmasına yardımcı olan Ø80×60 mm kompakt DC elektromıknatıstır. Ürün 100V DC gerilim ve 29W elektriksel güç ile çalışır; M10 bağlantısı sayesinde robotik gripper veya özel taşıyıcı konstrüksiyonlara entegre edilebilir. Uygulamaya göre aynı uç aparatında birden fazla elektromıknatıs kullanılarak geniş sac parçaların farklı temas noktalarından tutulması sağlanabilir. Ürün %50 çalışma oranına sahip olduğundan kontrol sistemi tutma-bırakma çevrimine uygun tasarlanmalıdır; gerçek manyetik tutma performansı ise parçanın malzemesine, kalınlığına, temas alanına, yüzey düzgünlüğüne ve hava boşluğuna bağlıdır.
| Teknik Özellik | Değer |
|---|---|
| Ürün Tipi | Robotik DC Elektromıknatıs |
| Ana Kullanım | Robotik Kaynak Hücresine Sac Parça Besleme |
| Çap | Ø80 mm |
| Yükseklik | 60 mm |
| Çalışma Gerilimi | 100V DC |
| Elektriksel Güç | 29W |
| Mekanik Bağlantı | M10 |
| Çalışma Oranı | %50 |
| Montaj | Robot Gripper / Özel Taşıyıcı |
| Hedef Malzeme | Ferromanyetik Demir / Çelik |
| Çalışma Prensibi | Enerjiyle Tutma / Enerji Kesilince Bırakma |
Robotik Kaynak Hücresi Elektromıknatısı Nedir?
Robotik Kaynak Hücresi Elektromıknatısı, otomatik üretim hücrelerinde ferromanyetik parçaların robot tarafından alınması ve belirlenen çalışma fikstürüne aktarılmasına yardımcı olan elektrik kontrollü manyetik tutucudur.
Elektromıknatıs doğrudan kaynak işlemini gerçekleştirmez. Görevi, uygun metal parçanın robotik sistem tarafından tutulması, taşınması ve bırakılmasıdır.
Kaynak Hücresinde Nasıl Kullanılır?
Örnek proses:
Ferromanyetik Sac Parça
↓
Robotik Gripper Yaklaşır
↓
Ø80×60 mm Elektromıknatıslar Enerjilenir
↓
Sac Parça Manyetik Olarak Tutulur
↓
Kaynak Fikstürüne Taşınır
↓
Parça Fikstüre Yerleştirilir
↓
Enerji Kesilir
↓
Parça Bırakılır
↓
Kaynak / Montaj İşlemi Başlar
Neden Robotik Kaynak Hücresinde Elektromıknatıs Kullanılır?
Sac gövde parçalarının robotik hücrelerde tekrarlı olarak;
- alınması,
- taşınması,
- fikstüre yerleştirilmesi,
- işlem sonrasında bırakılması
gerekebilir.
Ferromanyetik parçalar için elektromıknatıs, hareketli mekanik parmaklar yerine veya bunlarla birlikte değerlendirilebilen elektrik kontrollü bir tutma çözümüdür.
Verilen Kullanım Görselindeki Sistem Nasıl Çalışıyor?
Verdiğin kullanım görselinde robot kolunun uç aparatında birden fazla elektromıknatısın yan yana kullanıldığı çoklu manyetik gripper yapısı görülüyor.
Bu tip bir tasarımda tek elektromıknatıs yerine parçanın farklı bölgelerine temas eden birden fazla elektromıknatıs kullanılabilir.
Böylece geniş veya uzun ferromanyetik parçanın farklı noktalarından manyetik tutma oluşturulabilir.
Neden Birden Fazla Elektromıknatıs Kullanılır?
Tek bir elektromıknatısın parçanın geometrisi için yeterli olmadığı uygulamalarda birden fazla tutma noktası oluşturulabilir.
Elektromıknatısların;
- sayısı,
- aralarındaki mesafe,
- yerleşimi,
- temas noktaları
taşınacak gerçek parçaya göre belirlenmelidir.
Birden fazla elektromıknatıs kullanılması otomatik olarak belirli bir taşıma kapasitesi anlamına gelmez.
Ø80×60 mm Ölçüsü Ne Anlama Gelir?
Elektromıknatıs;
- 80 mm çap
- 60 mm yükseklik
ölçüsündedir.
Kompakt yuvarlak yapı, bir robotik gripper üzerinde birden fazla elektromıknatısın konumlandırılmasına imkân sağlayabilir.
100V DC Ne Anlama Gelir?
Ürünün nominal çalışma gerilimi:
100V DC
olarak belirtilmiştir.
Elektromıknatıs uygun doğru akım güç kaynağı ve kontrol sistemi üzerinden çalıştırılmalıdır.
29W Ne Anlama Gelir?
Ürünün elektriksel güç değeri:
29W
olarak belirtilmiştir.
Bu değer elektromıknatısın elektriksel gücünü ifade eder.
29W = 29 kg taşıma kapasitesi
anlamına gelmez.
%50 Çalışma Oranı Ne Anlama Gelir?
Ürün %50 duty cycle / çalışma oranına sahiptir.
Bu nedenle elektromıknatıs, doğrulanmış çalışma şartları dışında sürekli enerjili bir %100 duty ürün gibi değerlendirilmemelidir.
Robotik prosesin:
tut → taşı → bırak → bekle
çevrimi ürünün çalışma oranına uygun şekilde tasarlanmalıdır.
Doğrulanmış saniye veya dakika değerleri olmadığı için sabit bir “30 saniye çalışır, 30 saniye bekler” gibi süre belirtilmemelidir.
M10 Bağlantı Ne İçin Kullanılır?
Üründe M10 mekanik bağlantı bulunmaktadır.
Bu bağlantı elektromıknatısın;
- robot gripper plakasına,
- taşıyıcı konstrüksiyona,
- özel otomasyon aparatına,
- ayarlanabilir manyetik tutucu sistemine
monte edilmesine yardımcı olur.
Robot Gripper Üzerine Nasıl Bağlanabilir?
Elektromıknatıs uygun taşıyıcı plakaya M10 bağlantısından mekanik olarak sabitlenebilir.
Birden fazla elektromıknatısın kullanıldığı sistemlerde taşıyıcı plaka;
- parçanın boyutuna,
- elektromıknatısların temas noktalarına,
- robotun taşıma kapasitesine
göre tasarlanmalıdır.
Hangi Malzemelerde Kullanılabilir?
Ürün esas olarak yeterli ferromanyetik özellik gösteren;
- demir,
- karbon çeliği,
- uygun çelik sac,
- ferromanyetik metal parçalar
için kullanılabilir.
Alüminyum Sacı Tutar mı?
Hayır.
Alüminyum ferromanyetik değildir ve elektromıknatıs tarafından karbon çeliği gibi tutulmaz.
Bakır veya Pirinç Parçaları Tutar mı?
Hayır.
Bakır ve pirinç standart koşullarda ferromanyetik değildir.
Paslanmaz Çelik Parçaları Tutar mı?
Paslanmaz çeliğin manyetik davranışı kullanılan kaliteye ve üretim yöntemine bağlıdır.
Bazı paslanmaz çelikler mıknatıstan belirgin şekilde etkilenirken bazı östenitik paslanmaz kaliteler oldukça düşük manyetik tepki gösterebilir.
Bu nedenle tüm paslanmaz parçalar için tutma garantisi verilmemelidir.
Sac Kalınlığı Manyetik Tutmayı Etkiler mi?
Evet.
Sac kalınlığı manyetik devrenin oluşumunu etkileyebilir.
Çok ince saclarda elektromıknatısın tam performansından yararlanılamayabilir.
Bu nedenle gerçek parçayla uygulama testi yapılması önemlidir.
Temas Alanı Neden Önemlidir?
Elektromıknatıs çalışma yüzeyinin metal parçaya mümkün olduğunca düzgün ve geniş alanda temas etmesi tercih edilir.
Şunlar performansı azaltabilir:
- eğrilik,
- bombe,
- kaynak sıçrantısı,
- çapak,
- boya,
- pas,
- kir,
- yüzeydeki boşluklar.
Elektromıknatıs ile Sac Arasında Boşluk Olursa Ne Olur?
Mıknatıs ile metal arasındaki hava boşluğu arttıkça manyetik tutma kuvveti düşer.
Bu nedenle mümkün olduğunca doğrudan ve düzgün yüzey teması sağlanmalıdır.
Boyalı Sac Parçada Kullanılabilir mi?
Boya, ferromanyetik sacın mıknatıstan etkilenmesini tamamen engellemeyebilir.
Ancak boya tabakası elektromıknatıs ile çelik arasında mesafe oluşturduğu için tutma performansını azaltabilir.
Kaynak Öncesi Parça Beslemede Kullanılabilir mi?
Evet.
Bu ürün sayfasındaki temel kullanım senaryosu budur.
Robot, sac parçayı elektromıknatıslarla tutarak kaynak hücresindeki uygun fikstüre yerleştirir.
Elektromıknatıs enerji kesildiğinde parçayı bırakır ve kaynak prosesi sonraki aşamada gerçekleştirilebilir.
Kaynak Yapılırken Elektromıknatıs Parçayı Tutmaya Devam Eder mi?
Bu kullanım uygulamaya göre ayrıca değerlendirilmelidir.
Kaynak sırasında;
- ısı,
- kaynak sıçrantısı,
- mekanik gerilmeler,
- elektriksel ve manyetik etkiler
oluşabilir.
Bu nedenle ana konumlandırmamız elektromıknatısın parçayı kaynak fikstürüne beslemesi ve bırakmasıdır.
Kaynak boyunca fikstürleme gerektiğinde kaynak fikstürünün kendi mekanik sabitleme sistemi ayrıca kullanılabilir.
Kaynak Sıçrantısı Elektromıknatısa Zarar Verebilir mi?
Elektromıknatıs doğrudan kaynak sıçrantısının bulunduğu bölgeye çok yakın konumlandırılırsa yüzeyde metal partikülleri birikebilir.
Bu nedenle robot gripper ve elektromıknatıs yerleşimi kaynak prosesine uygun tasarlanmalıdır.
Doğrulanmış özel kaynak sıçrantısı koruması bulunmadan ürün için böyle bir dayanım iddiası verilmemelidir.
Robot Kolunda Dikey Taşıma Yapılabilir mi?
Dikey kullanımda parça elektromıknatıs yüzeyi boyunca kaymaya çalışan bir kuvvete maruz kalabilir.
Manyetik çekme kuvveti ile yüzey boyunca kaymaya karşı tutma kuvveti aynı değildir.
Bu nedenle dikey taşıma uygulaması gerçek parça üzerinde ayrıca değerlendirilmelidir.
Robot Hızlanması Tutmayı Etkiler mi?
Evet.
Robot hareket ederken;
- hızlanma,
- yavaşlama,
- yön değiştirme,
- acil duruş
nedeniyle dinamik kuvvetler oluşur.
Bu nedenle yalnızca elektromıknatısın statik manyetik tutma kuvvetine bakılarak robotik sistem tasarlanmamalıdır.
Parçanın Ağırlık Merkezi Önemli midir?
Evet.
Özellikle birden fazla elektromıknatıs kullanılan gripper sistemlerinde manyetik temas noktalarının parçanın ağırlık merkezine göre dağılımı önemlidir.
Dengesiz yerleşim parçanın eğilmesine veya gripper üzerinde dönmesine neden olabilir.
Tek Sac Parçayı Kesin Olarak Alır mı?
Hayır.
Üst üste duran ince ferromanyetik saclarda elektromanyetik alan birden fazla parçayı etkileyebilir.
Elektromıknatısın temel görevi parça tutmaktır; tek sac ayırma garantisi verilmemelidir.
Tek sac besleme gereken uygulamalarda ayrıca sac ayırıcı veya fanner sistemi değerlendirilebilir.
Delikli Saclarda Kullanılabilir mi?
Elektromıknatısın çalışma yüzeyinin büyük kısmı;
- delik,
- boşluk,
- kesilmiş alan
üzerine denk gelirse etkin manyetik temas azalabilir.
Bu nedenle elektromıknatısların gripper üzerindeki konumu gerçek sac geometrisine göre belirlenmelidir.
Küçük Parçalarda Kullanılabilir mi?
Parça elektromıknatısın yeterli yüzey alanıyla temas edebiliyorsa değerlendirilebilir.
Çok küçük parçalarda temas alanı azaldığından tutma davranışı değişebilir.
Büyük Sac Parçalarda Kullanılabilir mi?
Büyük sac parçalar için robotik gripper üzerinde birden fazla elektromıknatıs kullanılabilir.
Verdiğin kullanım görselindeki yapı da bu tür çoklu elektromıknatıs gripper sistemine güzel bir örnek oluşturuyor.
Elektromıknatıs sayısı gerçek parça geometrisine göre belirlenmelidir.
Enerji Kesildiğinde Ne Olur?
Bu ürün standart DC elektromıknatıs çalışma prensibine sahiptir.
Enerji uygulandığında manyetik alan oluşur.
Enerji kesildiğinde elektromanyetik alan ortadan kalkar ve parçanın bırakılması sağlanır.
Çeliğin özelliklerine bağlı olarak sınırlı artık mıknatıslanma görülebilir.
Enerji Kesilmesine Karşı Güvenli midir?
Enerji kesilirse standart elektromıknatısın tutma kuvveti ortadan kalkar.
Bu nedenle insan üzerinde veya güvenlik açısından kritik askıda yük uygulamalarında elektromıknatıs tek güvenlik sistemi olarak kullanılmamalıdır.
Uygulamanın risk seviyesine göre mekanik veya farklı emniyet sistemleri ayrıca tasarlanmalıdır.
Kontrolü PLC ile Yapılabilir mi?
Evet.
Uygun güç ve kontrol devresi ile elektromıknatıs;
- PLC,
- röle,
- kontaktör,
- uygun elektronik sürücü
üzerinden robot çevrimiyle senkronize şekilde kontrol edilebilir.
Elektriksel kontrol elemanları 100V DC ve 29W ürün değerlerine uygun seçilmelidir.
Bir Robot Gripper Üzerinde Kaç Adet Kullanılabilir?
Sabit bir adet vermek doğru değildir.
Elektromıknatıs sayısı;
- parçanın ölçüsüne,
- ağırlığına,
- geometrisine,
- robot kapasitesine,
- temas yüzeylerine,
- ağırlık merkezine
göre belirlenir.
Ürünün Tutma Kapasitesi Kaç Kilogramdır?
Bu spesifik model için doğruladığımız ürün kaydında kilogram cinsinden bir taşıma kapasitesi belirtilmediğinden kesin bir kg değeri kullanılmamalıdır.
Gerçek tutma performansı uygulama koşullarına göre test edilmelidir.
Gauss Değeri Nedir?
Bu model için doğrulanmış bir yüzey Gauss değeri verilmediğinden ürün sayfasına tahmini Gauss değeri eklenmemelidir.
Elektromıknatıs uygulamalarında taşıma performansı yalnızca Gauss değeri üzerinden değerlendirilmemelidir.
Maksimum Çalışma Sıcaklığı Nedir?
Bu spesifik ürün için doğrulanmış maksimum çalışma sıcaklığı bilgisi bulunmadığından bir sıcaklık değeri uydurulmamalıdır.
Özellikle kaynak hücrelerinde çevresel sıcaklık ayrıca değerlendirilmelidir.
IP Koruma Sınıfı Nedir?
Ürün için doğrulanmış IP koruma sınıfı bulunmadığı sürece IP değeri belirtilmemelidir.
Toz, yağ, su veya kaynak sıçrantısının bulunduğu uygulamalar proje bazında değerlendirilmelidir.
Ürünün Bakımı Nasıl Yapılır?
Periyodik olarak;
- manyetik çalışma yüzeyi,
- elektrik kablosu,
- M10 montaj bağlantısı,
- gripper bağlantıları
kontrol edilmelidir.
Yüzey üzerinde biriken metal parçacıkları sistem enerjisiz ve güvenli durumdayken temizlenmelidir.
Robotik Kaynak Hücresi Kullanım Örneği
Görsel Alt Metni:
Robotik kaynak hücresi sac parça besleme elektromıknatısı kullanım örneği
Görsel Başlığı:
Ø80×60 mm Elektromıknatısların Robotik Gripper Üzerinde Kullanımı
Görsel Altı Açıklama:
Birden fazla Ø80×60 mm elektromıknatıs, robotik gripper üzerinde farklı temas noktalarına yerleştirilerek uygun ferromanyetik sac ve çelik parçaların tutulması, taşınması ve kaynak fikstürüne aktarılması için kullanılabilir. Elektromıknatıs sayısı ve yerleşimi gerçek parçanın ölçüsü, geometrisi, ağırlık merkezi ve robotik sistemin hareket koşullarına göre projelendirilmelidir.